


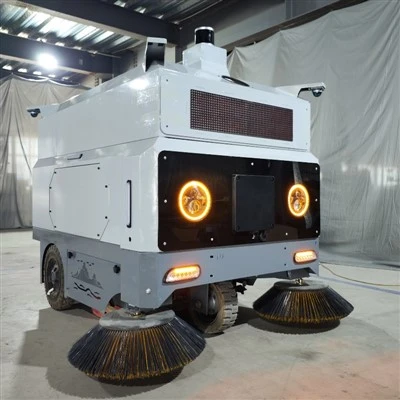
Gwthiwr Bwyd Anifeiliaid Robotig
Màs heb lwyth: 500kg
Cynhwysedd llwyth uchaf: 100kg
Cyflymder uchaf: 15km/h
Isafswm radiws troi: 0m (Mewn-lle -tro)
Paramedr
|
Dimensiynau: |
L: 2300mm W: 1750mm H: 1400mm |
|
Màs heb lwyth: |
500kg |
|
Capasiti llwyth uchaf: |
100kg |
|
Cyflymder uchaf: |
15km/awr |
|
Isafswm radiws troi: |
0m (Mewn-lleoliad-tro) |
|
Uchafswm graddiant dringo: |
20% |
|
Math o batri: |
Ffosffad Haearn Lithiwm (LFP, diwydiant{0}}talfyriad cyffredin) |
|
Capasiti batri: |
48V 150Ah |
|
System Weithredu: |
Plât Gwthio Hydrolig |
|
Tanwydd: |
Electro |
Disgrifiad o'r Cynnyrch
Mae'r peiriant gwthio porthiant robotig yn system robotig ymreolaethol sydd wedi'i pheiriannu'n benodol ar gyfer rheoli porthiant mewn gweithrediadau da byw modern. Mae'r peiriant deallus hwn yn cyflawni tasgau gwthio cynhwysfawr ar draws tir ysgubor amrywiol, gan berfformio gweithrediad system yn awtomatig, gwthio porthiant, a gweithrediadau gwefru heb ymyrraeth ddynol.
Gyda thechnoleg addasu tir uwch, mae'r cerbyd yn cynnal effeithlonrwydd gwthio cyson ar arwynebau solet a meddal a geir yn gyffredin mewn cyfleusterau cadw anifeiliaid. Mae'r system lywio integredig yn sicrhau cwmpas ardal gyflawn tra'n osgoi rhwystrau ac anifeiliaid. Gyda'r gallu i godi tâl amdano ei hun, mae'r peiriant gwthio porthiant robotig yn gweithredu'n barhaus, gan ddarparu mynediad dibynadwy at borthiant i dda byw tra'n lleihau'n sylweddol y gofynion llafur wrth reoli fferm o ddydd i ddydd.
Nodwedd
|
Diwedd -i -Derfynu Awtomatiaeth |
Cwblhau gweithrediad di-griw o actifadu'r system i ailgyflenwi, dosbarthu a chodi tâl |
|
Rheoli Bwydo yn Fanwl |
Mae strategaethau bwydo a yrrir gan ddata yn lleihau gwastraff porthiant 15-20% trwy reoli dognau wedi'u hoptimeiddio |
|
Gwella Effeithlonrwydd Cynhwysfawr |
Gostyngiad o 30% wedi'i ddogfennu mewn costau gweithredu cynhwysfawr trwy optimeiddio llafur ac effeithlonrwydd adnoddau |
|
Perfformiad Siasi Uwch |
Mae radiws troi lleiaf posibl yn galluogi llywio mewn gofodau ysgubor cyfyngedig a chynlluniau cymhleth |
|
System Yrru Deallus |
Mae -llywio sy'n ymwybodol o anifeiliaid yn gweithredu'n ddiogel mewn ardaloedd dwys o dda byw gan osgoi rhwystrau deinamig |
Athroniaeth Dylunio
- Tasg -Cudd-wybodaeth wedi'i Optimeiddio: Fe wnaethom ddylunio'n benodol ar gyfer gweithrediadau gwthio yn hytrach na chreu llwyfan ymreolaethol generig, gan ddatblygu ffurfweddiadau llafn arbenigol a systemau rheoli grym sy'n ymdrin â gwahanol fathau o borthiant ac amodau llawr ysgubor.
- Addasu'r Amgylchedd Anifeiliaid: Datblygwyd systemau synhwyro a llywio'r cerbyd yn benodol ar gyfer gosodiadau da byw, gan gydnabod bod anifeiliaid, lonydd bwydo, a strwythurau ysgubor yn creu heriau unigryw sy'n wahanol i amgylcheddau diwydiannol neu ffyrdd.
- Ffocws Gweithrediad Parhaus: Fe wnaethom flaenoriaethu ymarferoldeb di-dor trwy godi tâl awtomataidd a gofynion cynnal a chadw lleiaf posibl, gan sicrhau bod y system yn darparu gwasanaeth cyson trwy gylchoedd dyddiol gweithrediadau fferm heb amharu ar arferion anifeiliaid.
Senarios Cais
Rheoli Porthiant Fferm Laeth: Gwthio porthiant yn rheolaidd tuag at fannau gorffwys anifeiliaid mewn -ysguboriau stondin a chompost-pecyn gwelyau rhad ac am ddim
Gweithrediadau Gwartheg Cig Eidion: Cynnal hygyrchedd porthiant mewn systemau bwydo byncer a llawer agored
Ffermio Defaid: Dosbarthiad porthiant cyson mewn systemau cadw grŵp a darnau bwydo
Cyfleusterau Da Byw Cymysg: Gweithrediadau gwthio addasadwy ar draws gwahanol adrannau anifeiliaid o fewn gweithrediadau ffermio integredig
Canolfannau Ymchwil a Bridio: Rheolaeth fanwl gywir ar borthiant sy'n cefnogi monitro iechyd anifeiliaid ac astudiaethau maeth

Achos gweithredu gwirioneddol


Swyddogaethau Gyrru Ymreolaethol
- Llywio Ymreolaethol: Yn defnyddio technoleg llywio asio sy'n cyfuno gweledigaeth, LiDAR, a{0}} lleoli gwahaniaethol manwl uchel i gyflawni lleoleiddio cywir a braenaru.
- Gwrthdroi Ymreolaethol: Yn perfformio gyrru o chwith yn awtomatig yn ôl y llwybr targed.
- Osgoi Rhwystrau: Yn canfod rhwystrau yn annibynnol, gan eu hatal yn brydlon neu eu hosgoi i barhau i weithredu.
- Rheoli Sain-Gweledol: Yn adnabod amodau tywydd a ffyrdd yn awtomatig i reoli goleuadau brêc, signalau troi, prif oleuadau a chyrn.
- Parcio mewn Gorsafoedd: Yn cwblhau'r gwaith tocio a dad-docio mewn mannau cychwyn/diwedd a gorsafoedd gwefru yn annibynnol.
- Rheoli Terfyn Cyflymder: Yn cefnogi ystodau cyflymder y gellir eu haddasu ar gyfer anghenion gweithredol amrywiol.
- Codi Tâl Awtomatig: Yn canfod lefelau batri isel ac yn dychwelyd yn awtomatig i'r orsaf wefru ar gyfer ailwefru ymreolaethol.
- Ffensio Electronig: Yn caniatáu gosod parthau cyfyngedig i atal y cerbyd rhag croesi ffiniau.
Swyddogaethau Rheoli Gweithredol
- Hyd yn oed Dosbarthiad Bwyd Anifeiliaid: Yn sicrhau bod porthiant yn cael ei wasgaru'n unffurf i atal cronni a gwastraff.
- Gwthio Wedi'i Drefnu: Yn gwthio porthiant yn awtomatig ar adegau penodol i helpu da byw i sefydlu arferion bwydo rheolaidd.
- Gweithrediad Hyblyg: Yn gallu -lleoliad U-troi o fewn siediau bwydo ar gyfer cyflawni tasgau cyflym ac effeithlon.
- Deffro'n Awtomatig-Mae'n cefnogi actifadu o bell neu wedi'i amseru, gan bweru ymlaen/diffodd yn awtomatig a chychwyn tasgau bwydo.
- Modd Arbed Ynni: Yn mynd i mewn-cyflwr pŵer isel yn ystod cyfnodau segur i arbed ynni.
- Monitro o Bell: Yn galluogi-tracio amser real o statws cerbyd ac aseiniad tasg un clic trwy lwyfan rheoli.
- Logio Data: Yn cofnodi data gweithredol ar gyfer pob sesiwn i hwyluso dadansoddi ac optimeiddio.
- Rhybudd Nam: Yn sbarduno larymau yn awtomatig ac yn anfon hysbysiadau rhag ofn y bydd diffygion.
- Cydlynu Cerbydau Aml{{0}: Mae'n caniatáu gweithrediad cydweithredol o gerbydau lluosog, gan gynnwys rheoli fflyd a datrys gwrthdaro ymreolaethol.
Tagiau poblogaidd: pusher porthiant robotig, gweithgynhyrchwyr pusher porthiant robotig Tsieina
Fe allech Chi Hoffi Hefyd



Anfon ymchwiliad